XGO-Duck I 飞特HD1910舵机快速复刻方案
XGO-Duck I 飞特HD1910舵机快速复刻方案

在 Microduck 的热潮之下,不少创客者还未能拿到实物产品。国内陆吾智能联合飞特舵机推出全新开源项目 XGO-Duck,一台可以自己走路、跌倒起身、鸭嘴夹取物件的开源机器鸭,全套硬件图纸 + 预训练 RL 强化学习步态模型全部开放,拿到舵机即可动手复刻。
飞特舵针对该开源项目,专属打磨全套舵机配套调试方案,彻底降低开发者落地门槛!


从官方装配手册可以看到,整套机械结构大量采用 3D 打印零件,搭配轴承、标准螺丝完成组装;装配过程需要设置舵机 ID、区分左右腿脚结构、优先插接线缆再锁螺丝,TPU 脚垫、鸭嘴柔性件需要注意打印材质与安装方向,普通桌面 3D 打印机即可完成绝大部分零件制作。
XGO Duck 是一款轻量化桌面双足仿生机器人,专为小型具身智能开发、教学实训、创客创作设计,摆脱了传统双足机器人高成本、高难度的开发困境。
✅ 全链路开源,零研发成本起步
项目由陆吾智能完全开源,包含全套3D打印STL文件、PCB硬件原理图、完整BOM物料清单、强化学习步态模型、上位机部署流程,开发者无需自主设计结构、编写基础算法,直接复用开源资源即可搭建整机。
✅ 15颗HD-1910舵机构建高精度仿生关节
XGO Duck 整机所有关节动力,均采用飞特HD-1910磁编码双轴总线舵机驱动,精准适配双足机器人的复杂运动需求,可稳定实现自主行走、跌倒自动起身、鸭嘴精准夹取三大核心仿生动作。
✅ 短周期落地,告别漫长调试
依托成熟的开源模型与适配的舵机硬件,配合飞特专属调试资料,开发者无需逐行适配参数、反复试错,快2-3天即可完成整机复刻调试,跑通完整动作。
💡飞特同步提供 HD‑1910 舵机配套调试指南、参数配置以及技术支持,从舵机中位校准、总线波特率设置,到关节参数调试,助力开发者快速落地小型具身智能机器人项目,降低双足强化学习机器人的复刻门槛。
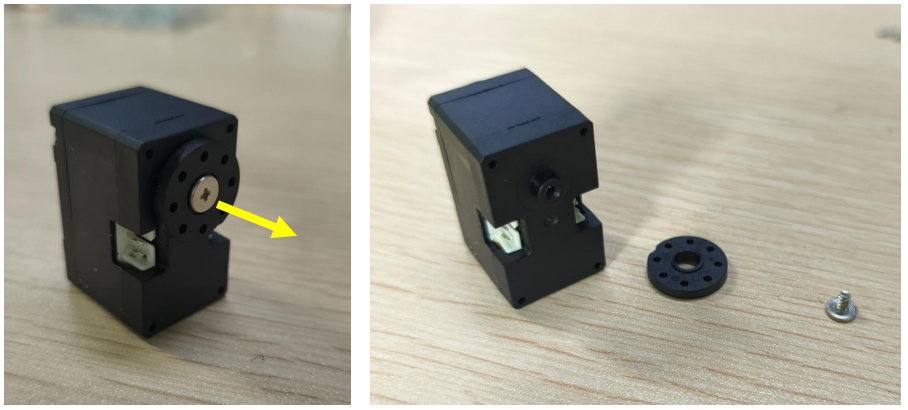
很多开发者采购HD-1910舵机后,面临舵机中位不会校准、总线参数不会配置、关节ID混乱、步态适配出错、常见故障不会排查等问题。
针对XGO Duck开源项目,飞特科技专为存量客户、研发开发者整理了《HD1910-XGO Duck 快速落地套件》,一站式解决所有舵机调试难题,精准适配该开源项目。
📦 专属资料包核心内容
-
精准舵机参数表:15颗HD-1910专属关节ID分配表、适配步态模型的波特率、扭矩、速度优参数预设 -
标准化调试教程:装机前中位校准完整流程、总线接线规范
-
全流程复刻指引:从 3D 打印、舵机装配、总线调试、固件烧录到步态模型加载、整机动作测试的分步实操指南 -
专属技术支持:专项技术交流群,专员解答HD-1910舵机硬件、参数、总线调试相关问题
这套开源方案+HD-1910舵机的组合,适配多类用户场景,实用性极强:
🎓 高校实验室/机器人实训:低成本具身智能教学案例,可用于机器人原理、仿生控制、强化学习课程实操,降低教学设备投入成本
🔧 创客/个人开发者:零门槛复刻成熟双足机器人,快速落地创意项目,无需深耕底层硬件调试
🏭 企业小型研发:可作为轻量化双足机器人、桌面具身智能设备的研发原型,缩短项目迭代周期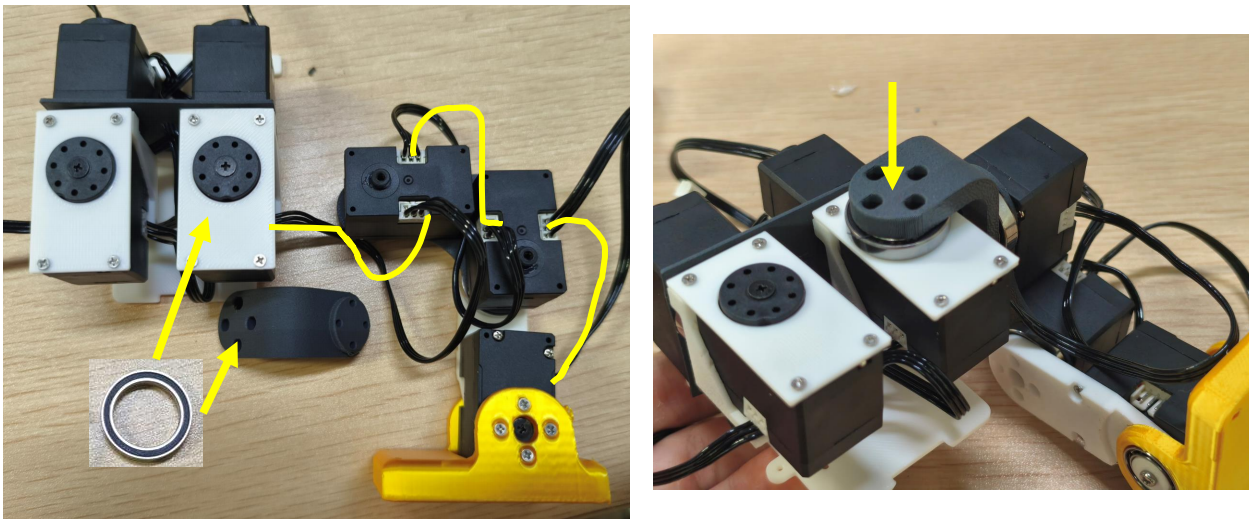
📦开源仓库资料包全公开
项目开源地址
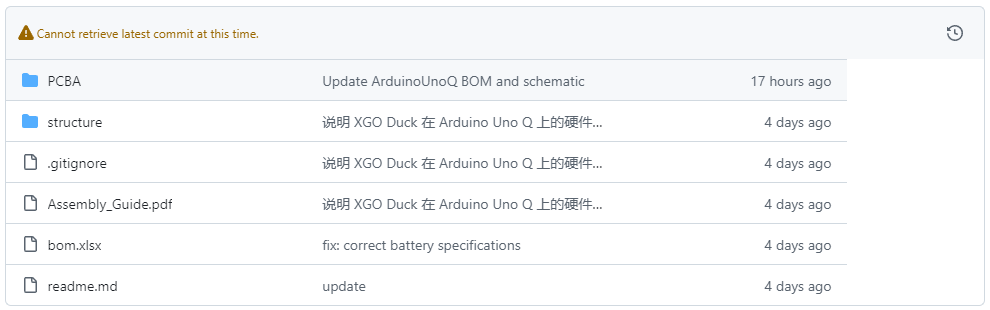
https://github.com/LuwuDynamics/xgoduck_hardware
仓库内全套资料包含:
-
XGO Duck 15 颗 HD‑1910 舵机 ID 分配表 -
HD‑1910 中位校准、总线波特率、步态推荐参数 -
完整复刻分步流程:3D 打印→机械装配→舵机调试→加载预训练 RL 步态模型
回复本邮件 / 联系对应销售,即可获取全套文档;也可加入 XGO Duck 专项技术群,集中交流调试问题。
欢迎复现完成后分享您的 Demo 视频,我们可在社群做案例展示。